


BRTIRPZ3013A
제품 lntroduction
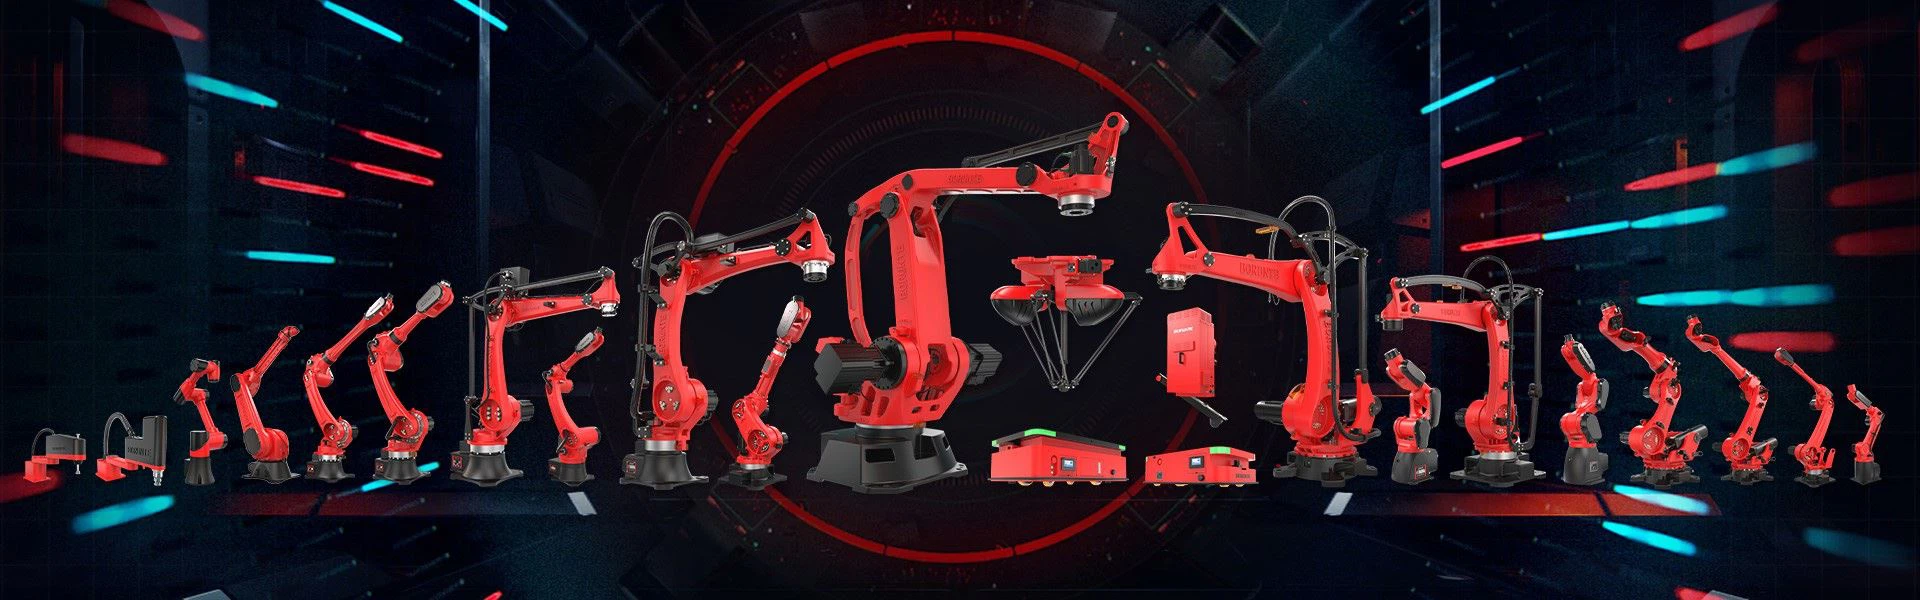
BRTIRPZ3013A, 4 - Axis Stacking Robot은 긴 - 용어 작동 및 위험한 환경에서 사용할 수 있으며 최대 팔에 도달 할 수 있으며 130kg을로드 할 수 있습니다. 최선의 선택입니다!
제품 매개 변수 (사양)
|
모델 |
팔 길이 (mm) |
로딩 능력 (kg) |
반복성 (MM) |
전원 (KVA) |
순 중량 (kg) |
|
BRTIRPZ3013A |
3020 |
130 |
±0.15 |
8.23 |
약 1200 |
제품 기능 및 응용 프로그램
● 쌓고 핸들링을 위해 설계되었습니다
ARM 스팬이 3020mm 인이 모델은 다양한 스태킹 및 핸들링 시나리오에서 쉽게 사용할 수 있습니다.
● 빠른 적응 작업
4 개의 - Axis Robot의 구조를 통해 초보자는 신속하게 시작할 수 있습니다.
● 신체 구조의 고강도 설계
고강도 합금 구조, 안전하고 신뢰할 수 있습니다
● 해당 산업 :큰 부품 스태킹 처리
공예 프로그래밍 사용

설명:
1. 스태킹을 사용하고 팔레팅 매개 변수를 삽입하십시오.
2. 호출 할 생성 된 팔레트 번호를 선택하고 동작 전에 가르 칠 코드를 삽입하십시오.
3. 설정이있는 팔레트, 실제 상황, 그렇지 않으면 기본값을 설정하십시오.
4. 팔레트 유형 : 선택한 팔레트 클래스의 매개 변수 만 표시됩니다. 삽입 할 때 팔레팅 또는 디 폴레 화 선택이 표시됩니다. Palletizing은 낮은 곳에서 높이까지, 높음에서 낮은 곳에서 낮은 곳에서 depalletizing입니다.
● 프로세스 명령어를 삽입하면 4 가지 지침이 있습니다.전환 지점, 작업 지점 준비, 스태킹 포인트 및 포인트를 떠나십시오.자세한 내용은 지침 설명을 참조하십시오.
● 스태킹 명령어 해당 번호 : 스태킹 번호를 선택합니다.
지침 사용 조건 설명 :
1. 현재 프로그램에는 팔레팅 스택 매개 변수가 있어야합니다.
2. Palletizing 스택 매개 변수 (Palletizing/Depalletizing)를 사용하기 전에 삽입해야합니다.
3. 사용은 호출 된 팔레팅 스택 매개 변수와 함께 사용해야합니다.
4. 명령어 조치는 가변 유형 명령어로 팔레팅 스택 매개 변수의 현재 작업 위치와 관련이 있습니다. 시도 할 수 없습니다.
아래와 같이 프로그램을 편집하십시오.

인기 탭: 대형 팔레팅 로봇, 중국 대형 팔레팅 로봇 공급 업체, 제조업체, 공장